智能机器人底盘-智能精准导航移动底盘-摩登7机器人移动平台
中 |


通用智能移动平台
 
自主
导航
智能
物联
定制
开发
多机
联动
稳定
性高

通用智能机器人移动平台

作者:摩登7机器人  时间:2026-10-17
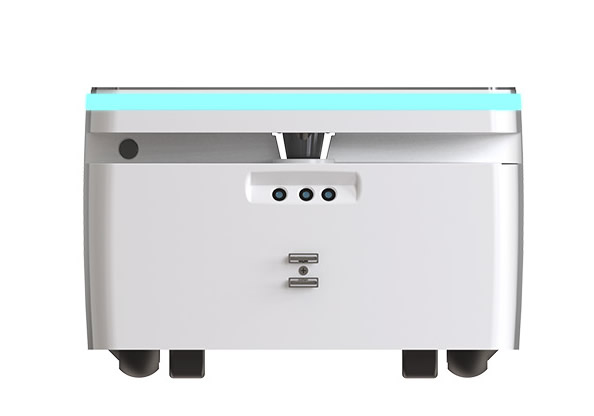
  • 产品定位:包含完整成熟感知、认知及定位导航能力的轮式机器人平台
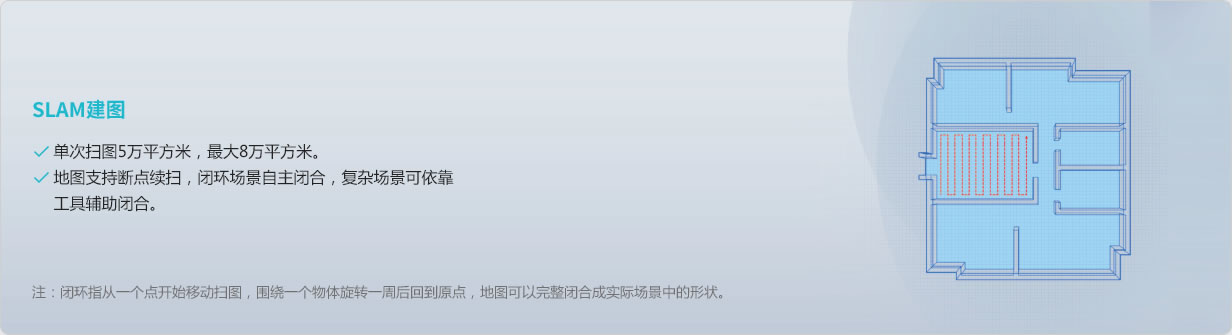
  • 关键规格:载重50kg、速度默认1m/s、一次性建图50000㎡、激光传感器、深度摄像头、4个万向轮等
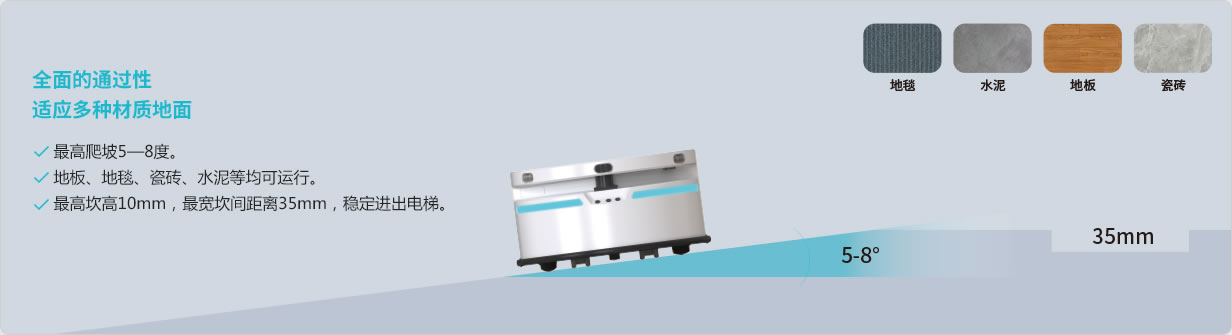
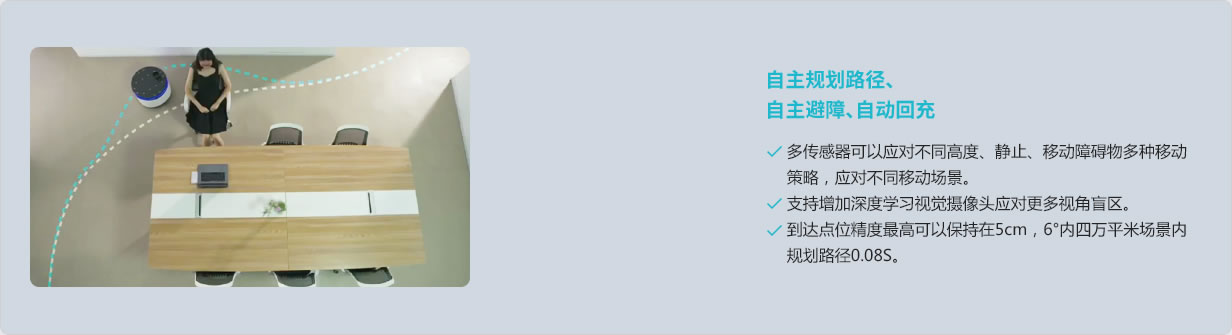
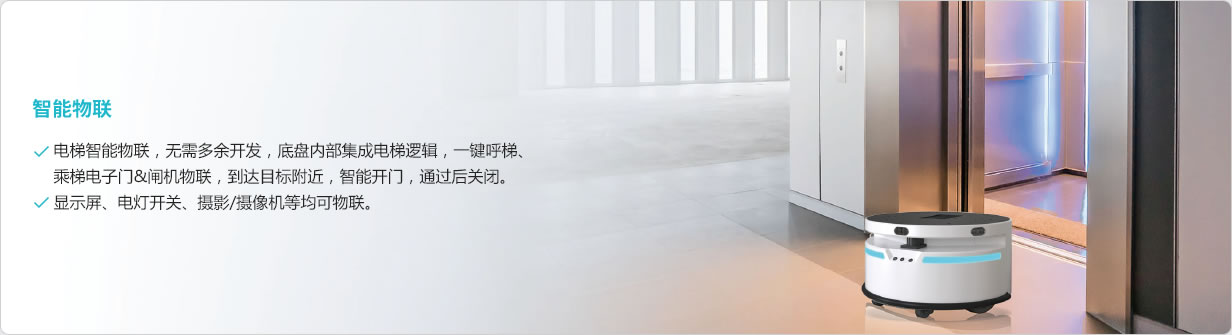
  • 核心能力:适应多种材质地面、自主避障、自动回充、丰富的API接口、可物联电梯、闸机、电子门等多种设备
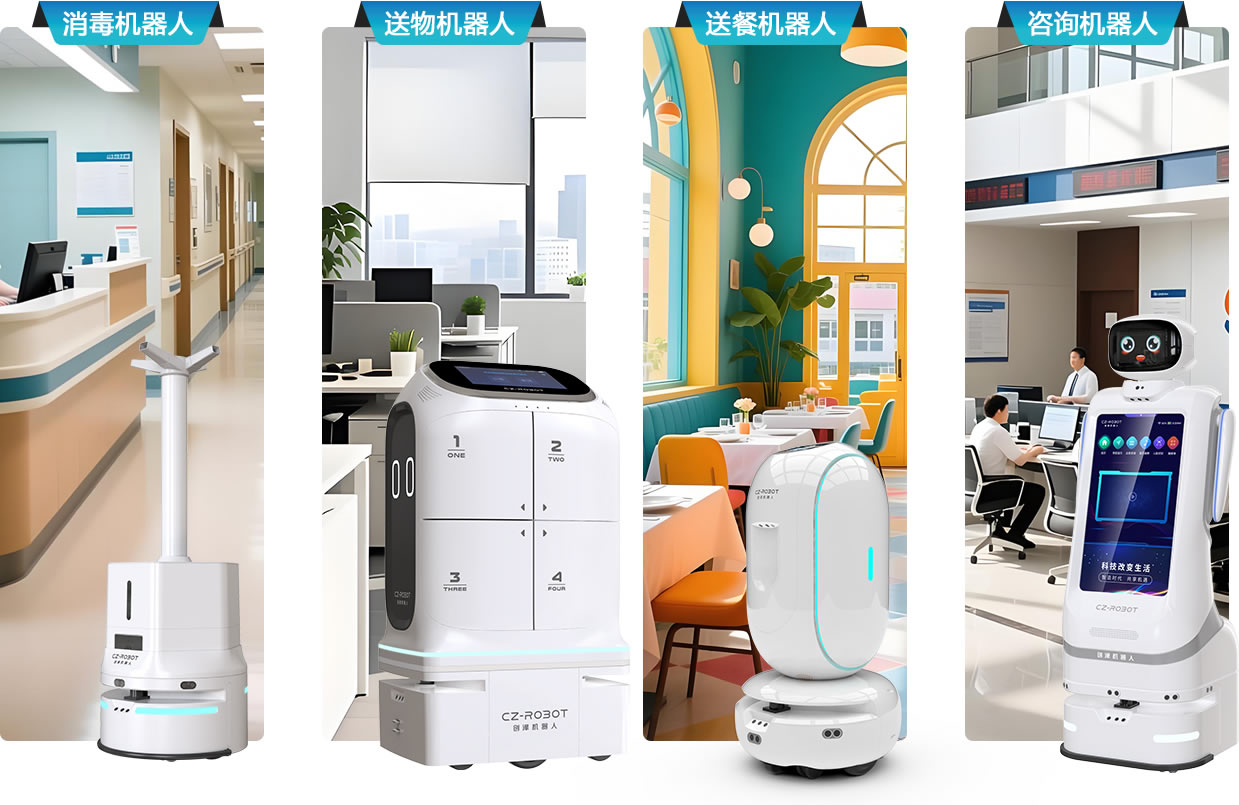
  • 适用场景:室内消毒、配送、送餐、迎宾等多种机器人自定义开发


四大核心优势 快速开发超强拓展

让机器人更智能 使用更简单


稳定

 
  • ● 可自主充电,实现7*24小时连续工作。
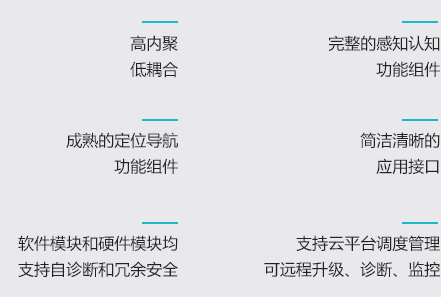
  • ● 软件模块和硬件模块支持自针对和冗余安全。


互联

 
  • ● 可选:电梯通信功能套件方案,自主上下电梯。
  • ● 支持云平台调度管理,远程升级、诊断、监控。


通用

 
  • ● 适用于室内常见多种地面环境:光滑地板砖、木地板。
  • ● 适用于室内多种复杂、狭小的空间区域、避障大范围覆盖,
    可原地旋转。
  • ● 可支持载重50kg,平均可支持8小时连续工作。


易用

 
  • ● 完整成俗的感知认知和定位功能组件。
  • ● 简洁清晰的机械、电子、通信、软件接口。
  • ● 一站式SLAM工具包、快读完成工作环境部署。

六大功能优势 助力移动智能平台

跨越多重障碍 更快速更高效


  基于底盘
专业定制开发
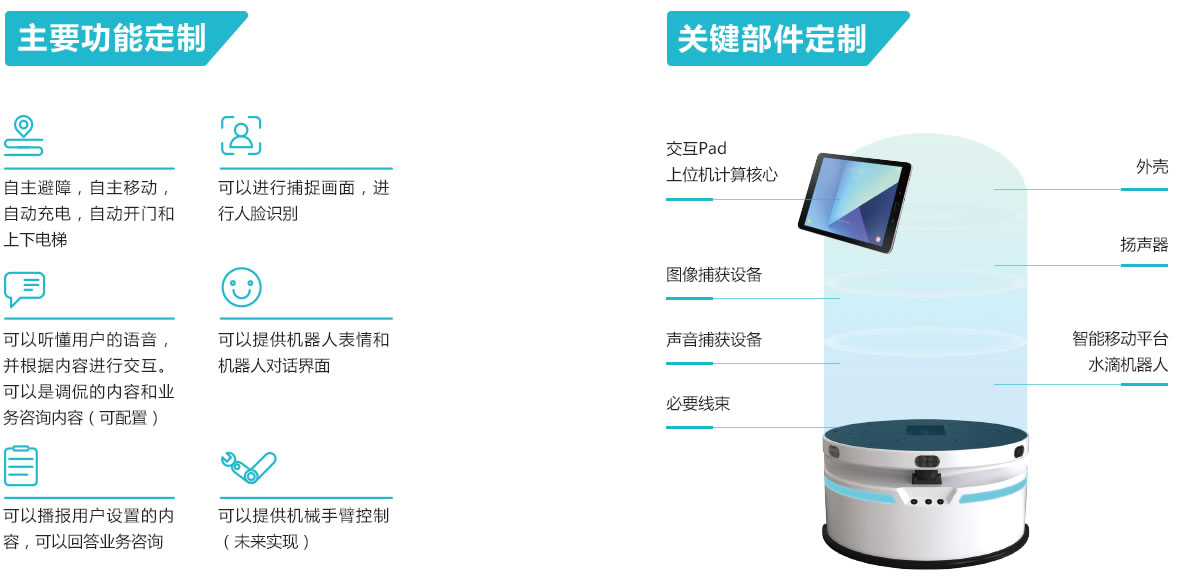
  基于个性需求,可定制语音交互、业务咨询、上下电梯、自动充电、随意进出开合门、自主外形等需求的商用服务机器人。


  可定制化
产品及室内商用机器人
及移动解决方案


产品应用案例


智能机器人移动平台

产品规格参数
 
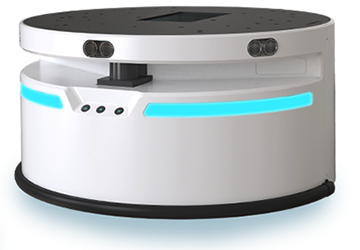
  • 机器型号:水滴底盘
  • 整机尺寸:高 280mm * 直径 505mm
  • 机体重量:45kg
  • 载重能力:50kg
  • 通过能力:过坎能力 18mm 、 爬坡角度 10度
  • 空载续航:11小时
  • 行进速度:默认1m/s 、 最大1.2m/s
  • 运动参数:旋转半径 252.5mm
  • 电源配置:锂电池组(25.2V 35Ah)
  • 充电时间:4-5小时
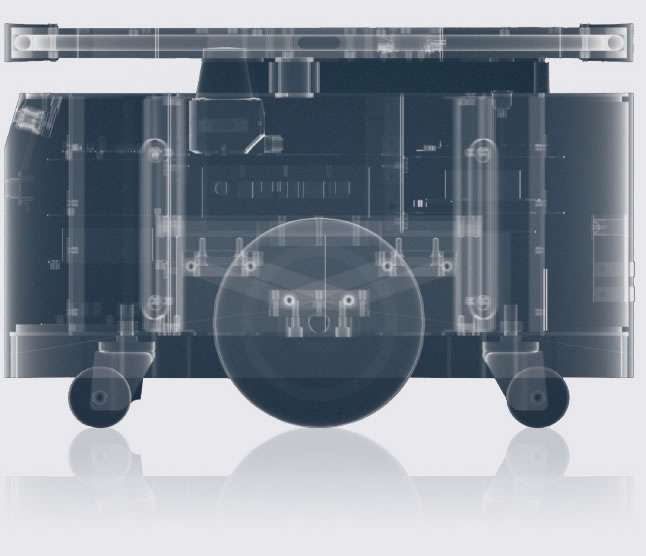
  • 轮组配置:八轮(2个驱动轮+4个万向轮+2辅助轮), 差速驱动+主动悬挂 200W轮毂伺服电机*2
  • 传感器配置:激光测距传感器, RGBD深度摄像头,双向视觉,超声波测距传感器,IMU六轴姿态传感器,防撞传感器,俯视摄像头(高配)
  • 网络接口:有线接口 Ethernet(100M) 无线接口 Wi-Fi
  • 扫图建图:一次性建图5万m²   最大运行面积20万m²
  • 主控计算力:Linux 架构( Arm八核 )
     
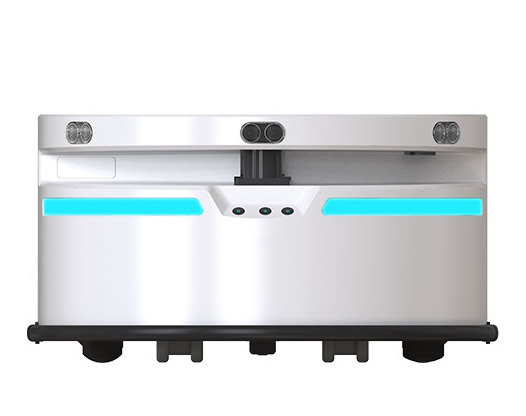
  • 机器型号:方舟底盘
  • 整机尺寸:长 510mm*宽 510mm* 高 280mm
  • 机体重量:45kg
  • 载重能力:标准50kg,最大平地80kg
  • 通过能力:过坎能力 18mm , 爬坡角度 10度
  • 空载续航:11小时
  • 行进速度:默认1m/s 、 最大1.2m/s
  • 运动参数:旋转半径 252.5mm
  • 电源配置:锂电池组(25.2V 35Ah)
  • 充电时间:4-5小时
  • 轮组配置:七轮(2个驱动轮+4个万向轮+1辅助轮), 差速驱动+主动悬挂 200W轮毂伺服电机*2
  • 传感器配置:激光测距传感器, RGBD深度摄像头,双向视觉,超声波测距传感器,IMU六轴姿态传感器,防撞传感器,俯视摄像头(高配)
  • 网络接口:有线接口 Ethernet(100M) 无线接口 Wi-Fi
  • 扫图建图:一次性建图5万m²   最大运行面积20万m²
  • 主控计算力:Linux 架构( Arm八核 )
 
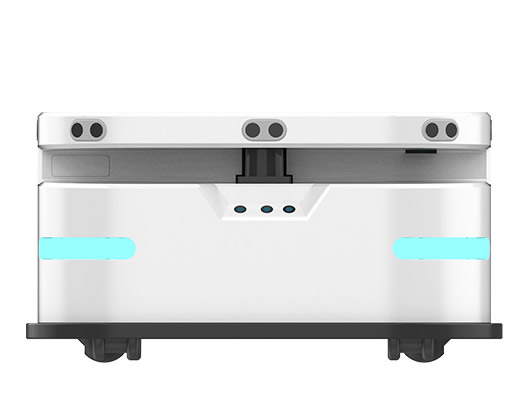
  • 机器型号:云海底盘
  • 整机尺寸:高 325mm*长 680mm*宽 480mm
  • 机体重量:50kg
  • 载重能力:标准50kg,最大平地80kg
  • 通过能力:过坎能力 15mm , 爬坡角度 8度
  • 空载续航:14-24小时
  • 行进速度:双向移动 , 默认0.9m/s
  • 运动参数:旋转半径 420mm , 摆动半径 420mm
  • 电源配置:锂电池组(25.2V 35Ah)
  • 充电时间:5-6小时
  • 轮组配置:六轮(2个驱动轮+4个万向轮), 差速驱动+主动悬挂 250W轮毂伺服电机*2
  • 传感器配置:激光雷达传感器,双向测距,RGBD深度摄像头,双向视觉,IMU六轴姿态传感器,俯视摄像头传感器
  • 网络接口:有线接口 Ethernet(100M) 无线接口 Wi-Fi
  • 扫图建图:一次性建图5万m²   最大运行面积20万m²
  • 主控计算力:Linux 架构(Intel J1900 四核 )


常见问题

 
问题一、在机器人底盘上加装设备,有哪些注意事项?
答案:1、加装设备的高度建议在110cm以下; 2、机重心位置建议保持在地面50cm以下; 3、设备大小建议保持在底盘直径50.5cm范围内; 4、外壳不会对传感器造成遮挡、干扰 ; 5、上身设备不可以超出底盘垂直投影的空间范围;6、上身摄像头安装高度: 建议在90~110cm
问题二、机器人底盘对使用环境有哪些要求?
答案:1、使用场地仅为平层无落差的室内环境;2、环境中同平面高度差异不超过1.8cm ;3、场地内若存在坡度,需要符合底盘要求的坡度;4、若现场存在跌落风险、坡度、常闭消防门等环境, 需要依靠区域工具正常标注, 跌落环境内必须安装上身俯视摄像头,且在规定角度内安装, 避免出现设备未识别导致跌落;5、 若运行环境发生变更,应及时重新建图, 避免设备运行时造成地图偏移出现风险
问题三、机器人底盘可能跌落的情况有哪些?
答案:1、 楼梯 (向下) 、自动扶梯 (上行 、下行); 2、 拥有1.5cm以上的落差台阶; 3、 高度坡 (10度以上 、非带有摩擦力的地面坡度), 高度坎 (高于1.8cm以上) 的环境; 4、 消防安全通道(常开门 、常闭门) : 门后拥有跌落环境、消防楼梯等环境。
问题四、机器人底盘使用中地图发生偏移的原因有哪些?
答案:1. 现场运行环境内拥有厚度超过0.5cm的地毯环境时; 2. 结冰 、凝霜、湿滑环境内使用时; 3. 运行场地内大范围空旷, 超过激光识别范围的无参照物地区移动时; 4. 运行场地内环境较最后一次建图变更较大: 如重新装修, 格局变更后未重新建图时; 5. 复杂场地内运行: 如办公室内移动桌椅较多,且频繁进行变更时; 6. 现场环境拥有坡、坎、沟等环境,且经过时速度较快时。
 
 
底盘视频
关闭  

摩登7机器人底盘运行测试
 
  技术支持  
      售后服务      
      下载中心      
      公司分部      
  关于摩登7  
      公司介绍      
      大事记      
      加入摩登7      
      联系摩登7      
  联系摩登7  
      商务合作:liutong@cqhaiergw.com
      简历投递: hr@cqhaiergw.com
      媒体合作:liutong@cqhaiergw.com
      投 融 资:lyx@cqhaiergw.com
咨询热线
 
销售咨询
4006-935-088 / 4006-937-088
客服热线
4008-128-728

版权所有 @ 摩登7智能机器人集团股份有限公司      鲁ICP备18039973号-2      运营中心 / 上海·科技园8号楼5层      生产中心 / 山东省青岛市开发区解放路71号

消毒机器人   讲解机器人   迎宾机器人   移动机器人底盘   商用机器人   临沂摩登7   智能服务机器人   大屏机器人  雾化消毒机器人  紫外线消毒机器人  消毒机器人价格  展厅机器人  服务机器人底盘